

Avantages et inconvénients des moteurs asynchrones et synchrones
Dec 19, 2025
Les moteurs asynchrones et les moteurs synchrones ont chacun leurs propres avantages et inconvénients en termes de caractéristiques de vitesse, de principes de fonctionnement, d'efficacité, de coût et de scénarios d'application : les moteurs asynchrones présentent une structure simple, un faible coût et un démarrage facile, mais ils ont un faible facteur de puissance et une vitesse instable ; Les moteurs synchrones maintiennent une vitesse constante, offrent un rendement élevé et permettent un facteur de puissance réglable, mais ils ont une structure complexe, un coût élevé et un démarrage difficile.
Caractéristiques de vitesse et principe de fonctionnement
1. Moteur asynchrone : la vitesse du rotor est toujours inférieure à la vitesse du champ magnétique rotatif du stator (avec taux de glissement), en s'appuyant sur l'induction électromagnétique pour générer un couple, et la vitesse change avec la charge.
2. Moteur synchrone : la vitesse du rotor est strictement synchronisée avec la fréquence d'alimentation (avec glissement nul), entraînée par couplage de champ magnétique, et la vitesse est constante sans être affectée par la charge.

Performance et efficacité
1. Facteur de puissance :
Les moteurs asynchrones ont un faible facteur de puissance (généralement entre 0,7 et 0,9), qui peut descendre en dessous de 0,3 sous une charge légère et nécessiter une compensation de puissance réactive.
2. Les moteurs synchrones ont un facteur de puissance élevé et réglable, qui peut être optimisé par le courant d'excitation pour améliorer le facteur de puissance du réseau électrique.
3.Efficacité :
Les moteurs asynchrones ont un rendement élevé à proximité de la charge nominale, mais leur rendement diminue considérablement sous une charge légère.
4. Les moteurs synchrones (en particulier les types à aimants permanents) ont généralement un rendement plus élevé (jusqu'à 95 % ou plus) et maintiennent des performances élevées sur une large plage de charge.
4.Structure et coût
Moteur asynchrone : structure simple, pas de système d’excitation, faible coût de fabrication, maintenance facile.
Moteur synchrone : structure complexe, nécessitant des dispositifs d'excitation (tels que des bagues collectrices ou des aimants permanents), un coût élevé et des besoins de maintenance élevés.
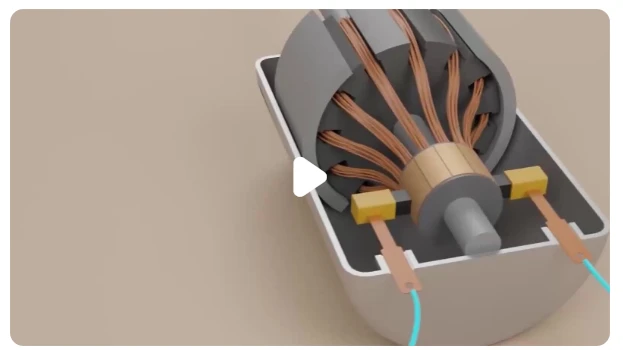
La différence entre moteur asynchrone et moteur synchrone
1, moteur asynchrone
1.1 Principe de fonctionnement
Le moteur asynchrone, également appelé moteur à induction, fonctionne en utilisant le champ magnétique tournant généré par l'enroulement du stator pour couper l'enroulement du rotor, induire du courant et ainsi générer du couple. La vitesse du rotor est inférieure à la vitesse synchrone, ce qui entraîne un glissement.
1.2 Type de rotor
Les rotors des moteurs asynchrones sont principalement divisés en deux types : à cage d'écureuil et à rotor bobiné.

Moteur asynchrone à cage d'écureuil
Caractéristiques : Structure simple, robuste et durable, faible coût, entretien facile.
Application : largement utilisé dans les équipements tels que les ventilateurs, les pompes, les compresseurs, etc.

Moteur asynchrone bobiné
Caractéristiques : couple de démarrage élevé, adapté aux démarrages intensifs-, bonnes performances réglables.
Application : Utilisé dans les situations où un couple de démarrage élevé est requis, comme les équipements de levage et les grosses machines.
1.3 Avantages et inconvénients
Avantages :
Structure simple et faible coût de fabrication.
Fonctionnement fiable et entretien facile.
Largement applicable et hautement adaptable.
Inconvénients :
Le facteur de puissance est faible et varie en fonction de la charge.
Mauvaises performances de régulation de vitesse.

2, moteur synchrone
2.1 Principe de fonctionnement
Le rotor d'un moteur synchrone tourne de manière synchrone avec le champ magnétique du stator, c'est-à-dire que la vitesse du rotor est la même que la vitesse du champ magnétique tournant généré par le stator, sans aucun glissement.
2.2 Type de rotor
Le rotor du moteur synchrone est principalement divisé en type à aimant permanent et en type à excitation électrique.


